从看见到行走 计算机视觉与SLAM自主导航驱动智能终端与导航终端制造新纪元
人工智能与机器人技术的深度融合,正在重塑智能终端的形态与能力边界。其中,计算机视觉识别与SLAM(同时定位与建图)自主导航等领域的持续突破,构建起从智能终端到导航终端制造的完整技术链条,推动着消费电子、工业机器人、自动驾驶等产业迈向新的高度。
一、计算机视觉识别:赋予终端“看见与理解”的能力
计算机视觉识别技术已从早期的图像分类、目标检测,发展到如今的细粒度识别、三维场景理解与实时语义分割。基于深度学习的卷积神经网络与Transformer架构的演进,使得智能终端能够在复杂光照、遮挡和动态场景下准确识别物体、人脸、手势与行为。这一能力的成熟,不仅提升了智能手机、智能家居摄像头的交互体验,更在工业质检、医疗影像分析、安防监控等领域实现了规模化落地。视觉识别正成为智能终端从“被动响应”走向“主动感知”的核心使能技术。
二、SLAM自主导航:让终端“理解空间并自主移动”
SLAM技术解决了设备在未知环境中的实时定位与地图构建问题,是移动机器人、无人机、AR/VR设备及自动驾驶汽车实现自主导航的基石。视觉SLAM、激光SLAM与多传感器融合SLAM方案不断成熟,在精度、鲁棒性与计算效率上取得显著提升。特别是基于视觉惯性里程计(VIO)的轻量化SLAM算法,使得低成本嵌入式终端也具备实时建图与导航能力。SLAM的突破直接推动了扫地机器人、物流AGV、服务机器人以及消费级无人机等导航终端的普及与迭代。
三、技术协同:从智能终端到导航终端制造的链条构建
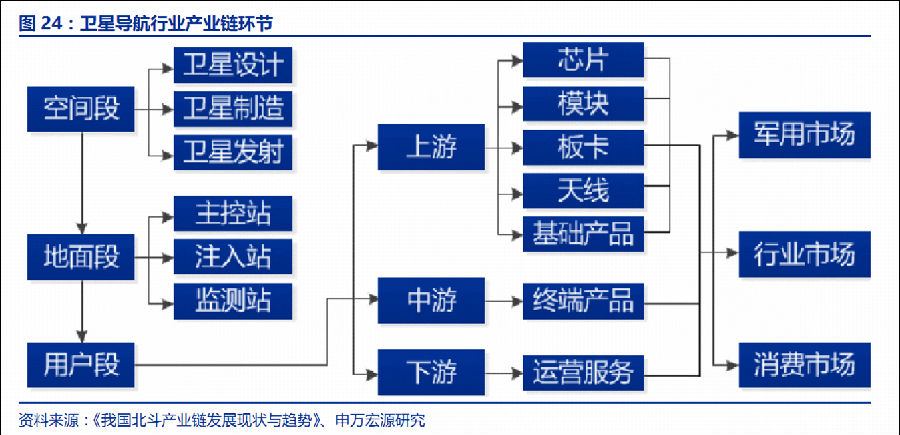
计算机视觉识别与SLAM自主导航并非孤立发展,二者在终端层面的协同正在形成“感知—定位—决策—控制”的闭环。视觉识别为SLAM提供语义信息,使地图具备物体级理解能力;SLAM则为视觉识别提供空间参照,提升识别的准确性与一致性。这种技术协同催生了新一代导航终端:具备环境语义理解能力的自主移动平台。在制造端,从传感器模组(摄像头、激光雷达、IMU)的集成,到计算芯片(NPU、GPU、ISP)的选型,再到算法固件与整机系统的联调,一条覆盖“智能终端—导航终端—制造服务”的产业链正在加速成型。
四、制造升级:终端产品化的关键挑战与机遇
技术突破要转化为市场价值,离不开制造环节的支撑。当前,导航终端制造面临多传感器标定、算法-硬件协同优化、功耗与散热控制、批量一致性保障等工程挑战。与此模块化设计、边缘计算平台与仿真测试工具链的完善,正在降低终端制造的门槛。越来越多的企业通过“核心算法自研+硬件方案整合+智能制造”的模式,快速推出具备视觉识别与自主导航能力的终端产品,覆盖消费级、商用级与工业级市场。
五、展望:感知与移动的融合将重塑终端生态
随着计算机视觉识别向更精细的场景理解演进,SLAM向更轻量、更鲁棒的多模态融合方向发展,智能终端与导航终端的边界将日益模糊。未来的终端将同时具备“看懂世界”和“自主行动”的能力,从家庭服务机器人到无人配送车,从AR眼镜到智能农机,制造产业链也将围绕这一融合趋势重构。可以肯定的是,视觉识别与SLAM自主导航的持续突破,正在为终端制造打开一个从智能感知到自主移动的广阔新空间。
如若转载,请注明出处:http://www.cloud-jwbdgnss.com/product/25.html
更新时间:2026-11-01 12:05:10